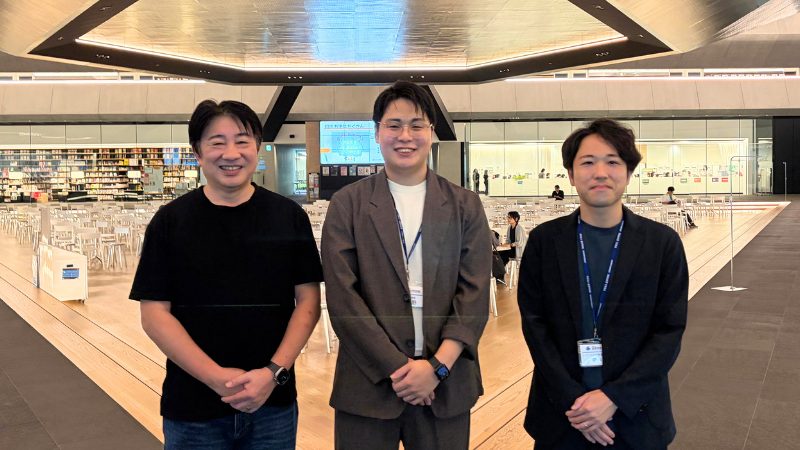
株式会社マクニカと東京ガスエンジニアリングソリューションズ株式会社(TGES)は2026年11月5日、フィジカルAIを活用したプラント・ユーティリティ設備の自律点検に向け、共同実証を進めると発表しました。
人型ロボット(ヒューマノイドロボット)と、現実の設備を仮想空間に再現する「デジタルツイン」を組み合わせ、将来的にロボットが設備を巡回し、点検や操作を行う仕組みの実現を目指します。
両社は基本合意書(MOU)を締結しており、2026年度中に実証計画を策定し、基本動作の検証を開始する予定です。
人手不足が進む設備点検、人型ロボットによる代替を検証
プラントやエネルギー設備では、安定稼働を維持するため、日常的な巡視や計器の確認、設備の外観点検、記録作業などが欠かせません。
一方、24時間稼働する現場では、点検人員の確保や熟練技能の継承、夜間・休日の作業負担が課題となっています。
今回の共同実証では、人間が行ってきた定型的な移動や確認、記録などの作業を、将来的に人型ロボットが担えるかを検証します。
既存のプラント設備には、階段や段差、狭い通路、扉、人間が操作することを前提としたスイッチなどがあります。
人間に近い身体構造を持つロボットを活用することで、設備を大幅に改修せずに点検作業を自動化できる可能性があります。
両社は、まず自律歩行などの基本動作を確認し、その後、巡視や情報取得、設備操作へと検証範囲を段階的に広げる計画です。
デジタルツインでロボットを訓練、実際の設備で動作を検証
今回の実証では、デジタルツインを活用したロボットの学習・検証も想定しています。
具体的には、3Dレーザースキャンで取得した設備の環境データと、NVIDIAの「Omniverse」のライブラリを活用し、実際のプラント環境を仮想空間に再現する構想です。
仮想空間では、ロボットが設備内を移動する際の動作などをシミュレーションできます。
さらに、仮想環境での学習・検証結果を実際のロボットに反映する「Sim2Real」という手法を活用し、動作の精度を段階的に高める方針です。
複数のロボットを仮想空間で並列に動かすシミュレーションも想定しており、実機だけで検証する場合と比べて、学習や検証の効率化を図ります。
熟練者の点検ノウハウをAIに活用、人とロボットが協働する現場へ
共同実証では、TGESが長年の設備運用で培ってきた点検ノウハウと、マクニカのAI・ロボティクス技術を組み合わせます。
TGESは、実証に使用するエネルギープラントの現場や検証対象となる業務を提供し、設備ごとの点検項目や管理基準を整理します。
また、熟練作業者の動作や視点、点検する順序などを、ロボットの学習に活用するデータとして整理する予定です。
一方、マクニカはAIモデルの開発やデータ収集基盤、シミュレーション環境の構築などを担当します。
両社が目指すのは、すべての点検業務をロボットに置き換えることではありません。
定型的な巡視や記録はロボットが担い、人間は異常の判断や原因分析、改善策の検討、保全計画など、より高度な業務に集中できる運用モデルを目指しています。
2030年頃の自律点検実現を目標に、適用範囲を拡大
両社は2026年度中に実証計画を策定し、リスクを抑えられる試験環境からロボットの基本動作を検証する予定です。
その後、実証で得られたデータや知見をもとに対象業務を広げ、2030年頃を見据えてプラント設備の自律点検の実現を目指します。
さらに、ロボットメーカーなど複数の企業との技術協力も進め、将来的にはさまざまな業種の設備管理に活用できるソリューションとして展開することも視野に入れています。
人手不足や技能伝承が課題となる設備管理の現場で、フィジカルAIとデジタルツインを組み合わせた取り組みが、点検業務のあり方を変える可能性があります。
詳しくは、東京ガス公式発表「フィジカルAIによるプラント・ユーティリティ設備の自律点検の実現に向けた共同実証を開始」をご覧ください。
レポート/DXマガジン編集部